加速度计是用于测量加速度的传感器,其通过测量已知质量块所受的力来计算加速度,静止时显示 -9.81 m/s2 是由于支撑力的存在,自由落体时显示 0 m/s2 是因为没有相对支撑力。
加速度计是惯性导航系统(INS)中的核心传感器,用于测量物体的加速度,单位为 m/s2(米每二次方秒)。通过加速度与时间的积分,可计算速度和位移。例如,若加速度为 2.5 m/s2,持续 5 秒,则速度为 12.5 m/s,位移为 31.25 m。高精度惯性导航系统(如 OXTS 的 GNSS/INS)依赖三轴加速度计实时计算三维空间运动轨迹,广泛应用于自动驾驶、测绘、无人机和工业自动化领域。
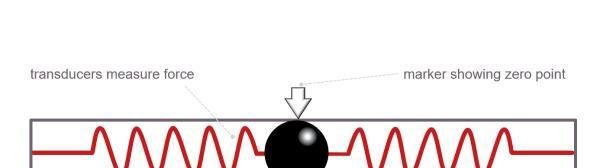
加速度计基于牛顿第二定律(F = ma),通过测量已知质量块所受的力来计算加速度。其内部结构包含一个质量块,通过传感器(换能器)连接壳体,质量块仅能沿测量轴方向移动。当加速度作用时,质量块发生位移,传感器检测位移产生的力,并结合质量块已知质量计算加速度。例如,汽车静止或匀速行驶时,质量块保持中位,传感器无输出;加速时质量块向后偏移,刹车时向前偏移,偏移量与加速度成正比。
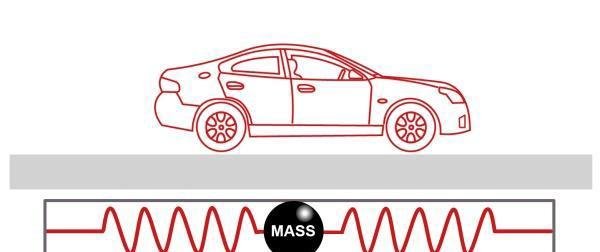
加速度计测量的是相对于自由落体的加速度。静止时,地面提供的支撑力阻止设备下落,传感器内部质量块感受到支撑力带来的相对加速度,显示值为地球重力加速度 -9.81 m/s2(负号表示方向与自由落体相反)。这一数值表明设备“未处于自由落体状态”,而是被支撑力固定。
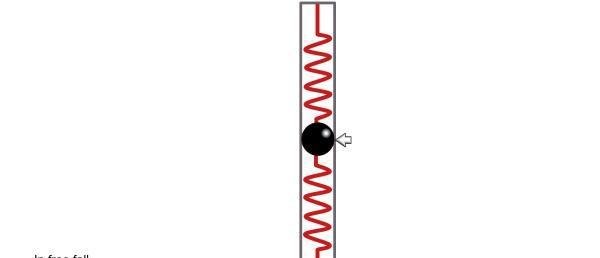
自由落体时显示 0 m/s2 的原因
自由落体时,加速度计壳体与内部质量块同步下落,传感器未检测到任何支撑力或阻力,因此读数为 0 m/s2。此时设备状态与自由落体完全一致,无法感知相对力,导致读数反直觉地显示为零。
加速度计与陀螺仪的协同作用
加速度计擅长测量直线运动加速度,但无法检测旋转运动(如汽车过弯、无人机转向)。此时需依赖陀螺仪测量角速度和旋转姿态。高精度导航系统(如 OXTS 的 RT3000 v4 GNSS/INS)融合加速度计与陀螺仪数据,实现全场景高精度定位,即使在无 GNSS 信号环境下仍能保持厘米级精度。
总结